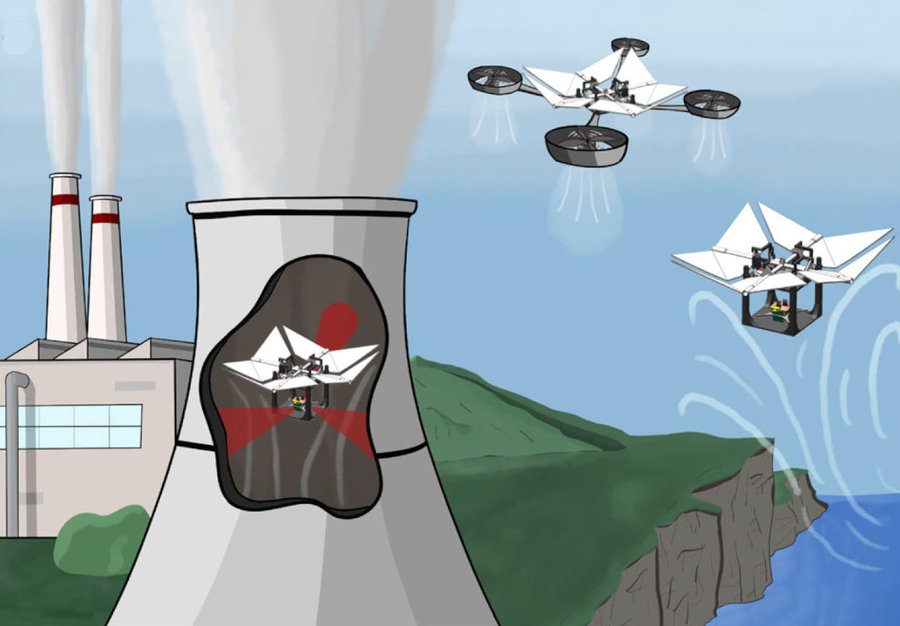
Ob als fliegende Kameras, Transporteure, Forschungshelfer oder militärische Waffen: Drohnen und andere unbemannte Fluggeräte spielen heute eine immer wichtigere Rolle. Dank künstlicher Intelligenz und immer ausgereifterem Design finden sie ihre Routen autonom, können selbstständig Gebiete erkunden oder Hindernissen ausweichen. Selbst an widrige Wetterverhältnisse – und sogar die dünne Atmosphäre des Mars – sind moderne Drohnen angepasst.
Doch ein Manko hat die aktuelle Drohnentechnologie: Je nach Antrieb und Design haben die Fluggeräte verschiedene Nachteile. So sind Quadcopter und andere Drohnen mit Rotorantrieb beispielsweise sehr wendig, können in alle Richtungen fliegen und auf der Stelle schweben. Dafür verbraucht ihr Antrieb viel Energie, was ihre Reichweite begrenzt. Starrflügel-Drohnen sind dagegen energieeffizienter, aber weniger wendig und können nicht still in der Luft stehen.
Von den Flugtechniken der Vögel inspiriert
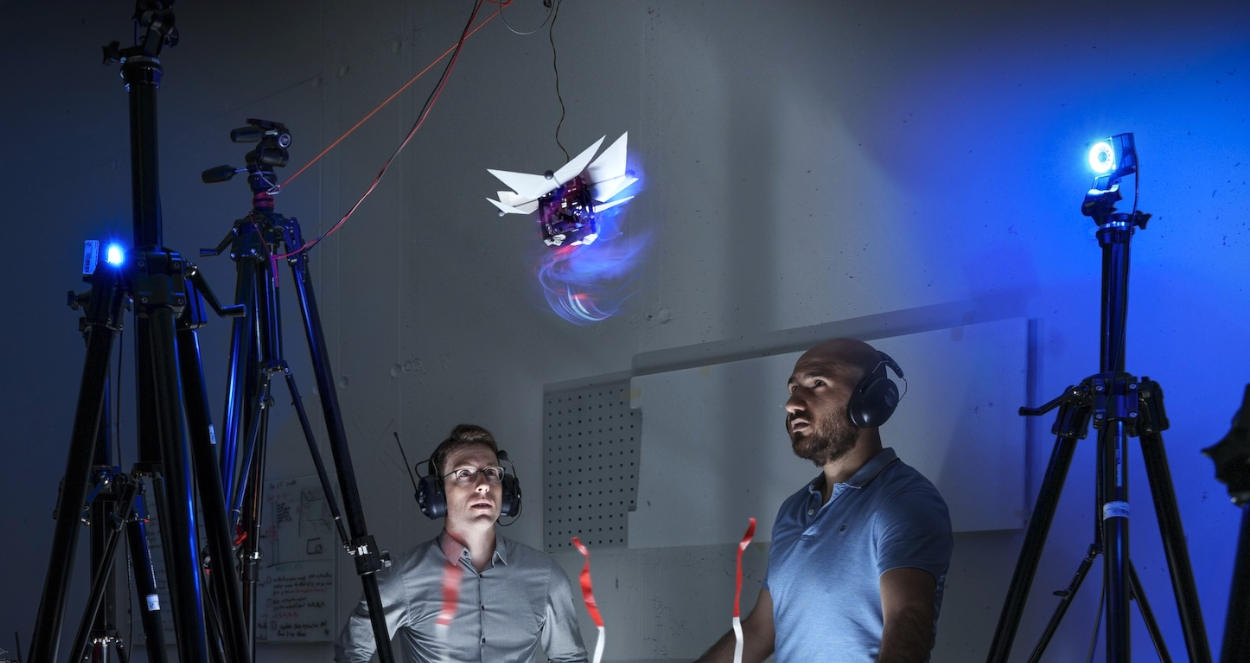
Jetzt haben Forscher einen Flugroboter entwickelt, der auch mit wenig Energieverbrauch in der Luft schweben kann. Vorbild für die „Floaty“ getaufte Drohne war die Flugtechnik von Vögeln, die sich effizient in der Luft halten, indem sie ihre Haltung an Windströmungen anpassen. So verändern beispielsweise viele Greifvögel den Anstellwinkel und die Form ihrer Flügel und Schwanzfedern, um auf thermischen Aufwinden zu gleiten oder wie der Turmfalke beim „Rütteln“ auf der Stelle zu stehen.
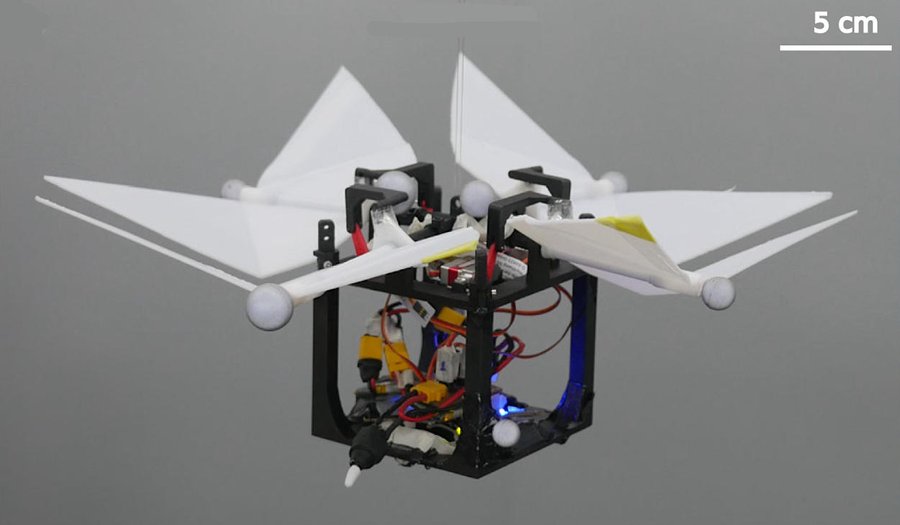
Nahaufnahme des Flugroboters Floaty. — © Elmkaiel et al./ npj Robotics, CC-by 4.0
Nach diesem Prinzip funktioniert auch der von einem Team um Ghadeer Elmkaiel vom Max-Planck-Institut für Intelligente Systeme (MPI-IS) in Tübingen entwickelte Flugroboter. Wie seine Vogelvorbilder kann Floaty seine Form verändern und sich so an die Windverhältnisse anpassen. Seine vier verstellbaren Flügel generieren schon bei relativ schwachen Aufwinden genügend Auftrieb, um ihn in der Luft schweben zu lassen – ohne Rotoren oder einen anderen Motorantrieb.
So funktioniert „Floaty“
„Floaty ist ein passiv angetriebener Flugroboter, der die Lücke zwischen Starrflügel-Fluggeräten und rotorgetriebenen Drohnen schließt“, erklären die Forscher. Kernelemente des rund 340 Gramm leichten Flugroboters sind vier dünne, trapezförmige Flügel. Jeder dieser zweiteiligen, an Karbonfaserstäben befestigten Flügel kann mithilfe von kleinen Servomotoren seine Form und Neigung flexibel verändern: Er kann sich als Ganzes neigen oder in der Mitte abknicken und so verschiedene Flügelformen mit jeweils unterschiedlichen aerodynamischen Eigenschaften annehmen.